Cambia lingua :
Il software di controllo robot igus
Programmazione, simulazione e controllo di robot senza licenza
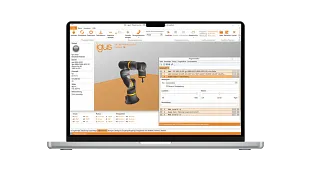
Il software igus Robot Control consente una programmazione e un controllo di robot semplici e intuitivi, semplificando l'avvio dell'automazione. Grazie alla struttura modulare, è possibile controllare diverse cinematiche di robot, ad esempio robot delta, robot lineari e robot articolati multiasse. Il software può essere utilizzato per simulare i singoli movimenti del robot sulla superficie 3D: il robot non deve essere collegato per questa fase.
Cosa troverai in questa pagina
Software per robot gratuiti
Esempi di programmazione di varie applicazioni con il software del robot
- Semplice collegamento tra robot e sistema di controllo
- Funzionamento intuitivo con interfaccia 3D e gemello digitale consente l'esecuzione diretta e il controllo delle sequenze di movimento
- Configurazione dell'interfaccia della telecamera possibile direttamente tramite sistema di controllo e software
- Programmazione di robot delta, lineari, SCARA e a bracci articolati
- Il software consente test senza rischi anche prima dell'acquisto
Requisiti di sistema:
- PC con sistema operativo Windows 10
- Comunicazione tramite Ethernet o WLAN
- 500 MB di spazio libero su disco
Programmi campione, wiki e corsi di formazione
Interfacce
Interfacce per PLC
L'interfaccia PLC (PLC = Programmable Logic Controller) consente l'esecuzione di funzioni di base e la segnalazione di stati tramite ingressi e uscite digitali. Oltre al controllo tramite PLC, questa interfaccia consente anche il funzionamento tramite pulsanti hardware.
Input e output digitali
I programmi del robot possono essere caricati e avviati e i comandi della pinza possono essere inviati tramite ingressi digitali o segnali globali. Questo è utile, ad esempio, se si desidera selezionare un programma da una selezione specifica utilizzando i pulsanti o l'istruzione CRI-GSig.
Modbus TCP/IP
L'interfaccia Modbus TCP può essere utilizzata per inviare dati e istruzioni PLC al sistema di controllo del robot e ricevere informazioni sullo stato, ad esempio.
Interfaccia CRI
L'interfaccia CRI consente l'invio di istruzioni complesse e il recupero di informazioni e impostazioni tramite l'interfaccia Ethernet tramite TCP/IP. L'igus Robot Control utilizza questa interfaccia per connettersi a robot con un sistema di controllo integrato o ad altre istanze del sistema di controllo.
Interfaccia per telecamera
L'interfaccia della telecamera consente l'utilizzo di telecamere e videocamere per il rilevamento di oggetti. Le telecamere per il rilevamento di oggetti riconoscono la posizione e la classe degli oggetti e le trasmettono, opzionalmente con un'immagine video, al sistema di controllo. Il sistema di controllo calcola le posizioni nel sistema di coordinate del robot in base alle posizioni degli oggetti rilevate dalla telecamera. Le semplici videocamere forniscono solo immagini e possono quindi essere utilizzate solo per monitorare l'area di lavoro, ma non per rilevare oggetti.
Cloud
L'interfaccia Cloud consente il monitoraggio del robot tramite RobotDimension. Una volta attivato e effettuato l'accesso, il robot invia informazioni di base sullo stato e immagini della telecamera al servizio online. L'utente può elencare i propri robot sul sito web e recuperare le informazioni.
ROS, Matlab, LabView e molti altri.
Integra i robot nel tuo ambiente ROS. Documentazione e pacchetti per la comunicazione hardware, Teleop e MoveI
Configurazioni di progetto
Pinza
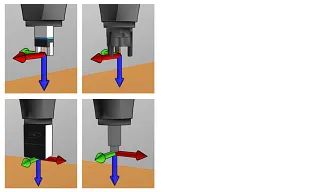
Qui è possibile specificare la pinza assemblata. La modifica della pinza richiede il ricaricamento del progetto o il riavvio del sistema di controllo integrato. I nuovi utensili possono essere definiti come file di configurazione nella directory "Dati/Utensili"
Virtual box
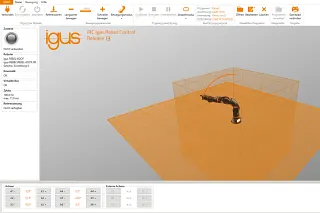
L'intervallo di movimento del braccio robotico è limitato dalle impostazioni della virtual box. Questa funzionalità aiuta a prevenire danni meccanici e semplifica la programmazione, a seconda dell'applicazione. Se viene eseguito un programma che viola la virtual box, viene interrotto con un messaggio di errore.
Asse esterno
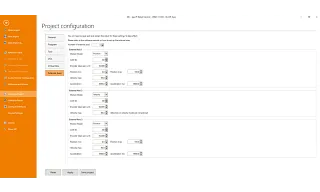
Il sistema di controllo del robot supporta fino a 3 assi aggiuntivi (chiamati anche "assi esterni" in iRC). Questi possono essere installati in base agli assi del robot e configurati tramite l'area di configurazione di iRC.
Programma
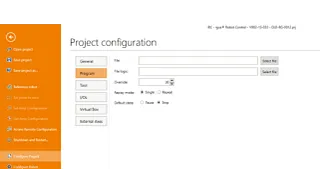
Qui è possibile definire il programma del robot e la sua logica, la velocità di movimento (come percentuale della velocità massima), la modalità di riproduzione e la reazione agli errori del programma.
Cinematica speciale
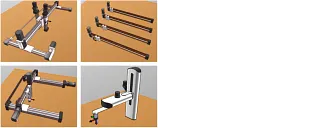
Il sistema di controllo del robot può essere personalizzato per il tuo robot con un gemello digitale. Configuriamo la cinematica in base alle esigenze del tuo progetto.
Programmazione
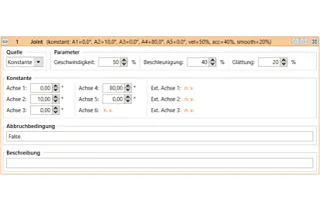
Movimenti degli assi
L'istruzione "Giunto" sposta il robot verso una posizione di destinazione assoluta specificata nelle coordinate degli assi (ad esempio l'angolo dell'asse o la posizione di un asse lineare). Il movimento risultante del TCP è solitamente una curva e non una linea retta.
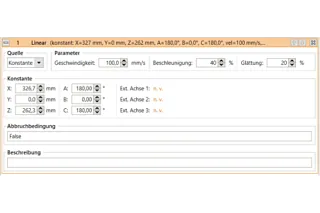
Movimento lineare
L'istruzione "Lineare" sposta il robot verso una posizione target assoluta specificata in coordinate cartesiane. Il movimento risultante del TCP segue una linea retta.
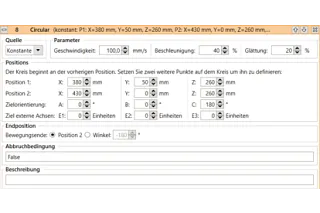
Movimenti circolari
L'istruzione "Movimento circolare" consente movimenti lungo un percorso circolare completo o parziale. È compatibile con i movimenti lineari, in modo da rendere più fluida la transizione da e verso movimenti lineari.
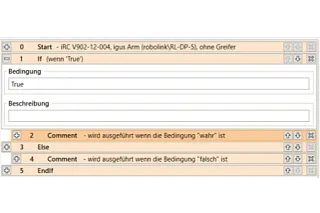
Condizioni
Le condizioni possono essere utilizzate in comandi if-then-else, cicli e come condizioni di annullamento nei comandi di movimento. Le condizioni possono essere combinazioni di ingressi digitali, segnali globali, operazioni booleane e confronti.
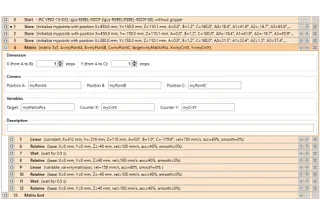
Calcolo della matrice
Le istruzioni della griglia calcolano le posizioni allineate a una griglia, ad esempio come posizione di presa o di deposito per attività di pallettizzazione.
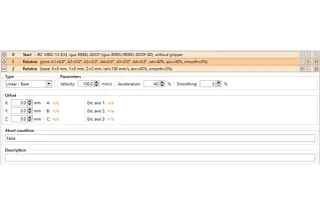
Relativo
L'istruzione "Relativo" consente di muovere il robot rispetto alla sua posizione attuale. È accessibile tramite le voci di menu "Azione" → "Movimento relativo".
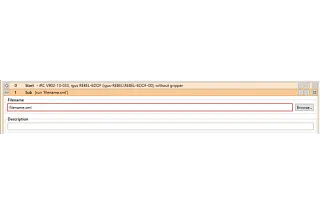
Sottoprogrammi
I sottoprogrammi possono essere richiamati con il sottocomando. Il percorso al file del sottoprogramma è specificato in "Nome file". È relativo alla sottocartella "Programmi" della cartella "Dati" di iRC.
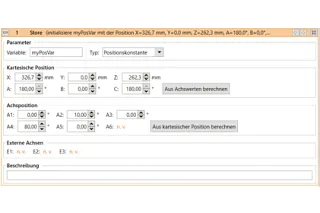
Variabili e accesso alle variabili
Nel programma per igus Robot Control e TinyCtrl sono supportati due tipi di variabili:
- Variabili numeriche: possono essere utilizzate per memorizzare numeri interi o in virgola mobile.
- Variabili di posizione: possono essere utilizzate per memorizzare posizioni cartesiane e posizioni dei giunti. L'interpretazione di tale variabile come posizione cartesiana o posizione del giunto dipende dal contesto.
Programmare robot con Python e C++
Il software igus Robot Control consente di programmare, simulare e controllare in modo intuitivo diverse cinematiche robotiche. Per realizzare applicazioni di automazione personalizzate, il sistema di controllo del robot può inoltre essere collegato a programmi esterni tramite interfacce aperte. In particolare, Python e C++ offrono agli sviluppatori soluzioni flessibili per creare funzioni personalizzate e integrare i robot in software e ambienti di automazione esistenti.
L’App Interface mette a disposizione un’API ed esempi di codice per Python e C++. In questo modo, le applicazioni personalizzate possono elaborare le informazioni sullo stato del sistema di controllo del robot, modificare le variabili di programma o fornire funzioni specifiche. Poiché l’interfaccia si basa su gRPC, con un adeguato lavoro di sviluppo è possibile collegare anche altri linguaggi di programmazione.
Per il controllo esterno del robot è inoltre possibile utilizzare l’interfaccia Ethernet CRI. Il protocollo basato su TCP consente di eseguire movimenti del robot, attivare uscite digitali, modificare variabili e caricare, avviare o arrestare programmi robot. Una libreria Python facilita lo sviluppo delle relative applicazioni. Le nuove sequenze possono essere testate inizialmente nella simulazione di igus Robot Control e successivamente trasferite su un robot reale.
igus Robot Control combina così una programmazione robotica accessibile anche ai principianti con le funzionalità avanzate offerte da Python, C++ e dalle interfacce di programmazione aperte. Il software costituisce una base flessibile per sviluppare soluzioni robotiche personalizzate, integrare sistemi esterni e automatizzare processi complessi.
Scarica il software del robot
Il software igus Robot Control, senza licenza, è integrato nel sistema di controllo e utilizza quindi un concetto operativo standardizzato e servizi di comunicazione uniformi per molti componenti di un sistema. Ciò significa meno lavoro di progettazione e una messa in servizio più rapida.
- Testate in anticipo tutte le cinematiche igus nel software
- Con progetti pre-programmati per tutti i robot igus, assi singoli e AGV
- Interfaccia 3D intuitiva con simulazione del robot
Che cos’è un software per robot?
Un software per robot è un’applicazione che consente di programmare, simulare e controllare robot fisici. Gli utenti possono definire sequenze di movimento, portare il robot in posizioni specifiche, creare programmi e configurare la comunicazione tra il robot, il sistema di controllo e i componenti collegati. In inglese vengono spesso utilizzati i termini “Robot Control Software” e “Robotics Software”.
È importante distinguere un software per robot da un robot software. Quest’ultimo indica generalmente un bot RPA utilizzato per automatizzare processi aziendali digitali e ripetitivi, ad esempio nei sistemi SAP, ERP o nelle applicazioni per ufficio. igus Robot Control non appartiene a questa categoria. È un software progettato per controllare hardware robotico reale e realizzare applicazioni di automazione.
Cosa distingue igus Robot Control
Molte delle soluzioni disponibili sul mercato sono versioni di prova a tempo limitato, che diventano a pagamento al termine del periodo di test, oppure software proprietari compatibili esclusivamente con i robot di un unico produttore.
igus Robot Control è permanentemente gratuito e non richiede costi di licenza. Supporta diverse cinematiche robotiche e può essere integrato negli ambienti di automazione esistenti tramite interfacce aperte per ROS, MATLAB e LabVIEW. Sono inoltre disponibili gratuitamente programmi di esempio, una documentazione Wiki dettagliata e corsi di formazione rivolti sia ai principianti sia agli utenti avanzati.
Programmare e simulare robot gratuitamente, senza hardware
L’interfaccia 3D integrata consente di pianificare e testare le sequenze di movimento prima ancora di collegare un robot. Un gemello digitale riproduce virtualmente la cinematica selezionata.
Questa modalità di programmazione offline permette di individuare tempestivamente eventuali errori e di ridurre i tempi di messa in servizio, poiché il programma completato può essere trasferito direttamente sull’hardware reale.
Funzionalità del software igus Robot Control
- Programmazione di robot Delta, robot cartesiani, robot SCARA e robot a braccio articolato
- Interfaccia 3D intuitiva con gemello digitale per la simulazione robotica
- Comandi per movimenti lineari, circolari e relativi agli assi
- Condizioni, cicli e sottoprogrammi per la creazione di sequenze complesse
- Limiti virtuali dell’area di movimento e variabili di posizione
- Configurazione di pinze e di un massimo di tre assi esterni
- Interfacce per telecamere e PLC destinate al riconoscimento degli oggetti e all’automazione
- Comunicazione tramite ingressi e uscite digitali, Modbus TCP/IP e CRI
- Collegamento a ROS, MATLAB e LabVIEW
Requisiti di sistema
Per iniziare è sufficiente disporre di un computer con Windows 10, circa 500 MB di spazio di archiviazione libero e una connessione Ethernet o Wi-Fi per comunicare con il robot.
Configurazione dei progetti e comandi di programmazione
Per ogni progetto è possibile configurare le pinze, i limiti virtuali dell’area di movimento, un massimo di tre assi esterni, la gestione personalizzata degli errori e diverse modalità di esecuzione. In presenza di cinematiche speciali è inoltre possibile adattare la cinematica inversa.
Per la programmazione sono disponibili movimenti degli assi in coordinate articolari e movimenti lineari e circolari in coordinate cartesiane. È inoltre possibile utilizzare condizioni, cicli e sottoprogrammi, oltre a calcoli matriciali per le applicazioni di pallettizzazione. I movimenti relativi rispetto alla posizione attuale, le variabili numeriche e le variabili di posizione completano la gamma di funzionalità.
Interfacce per il controllo dei robot e l’automazione
Per controllare il robot durante il funzionamento, il software mette a disposizione diverse interfacce: il collegamento al PLC tramite ingressi e uscite digitali oppure Modbus TCP/IP, l’interfaccia CRI per trasmettere comandi complessi via Ethernet e l’interfaccia per telecamere destinata al riconoscimento degli oggetti.
Il robot può inoltre essere monitorato da remoto tramite il cloud RobotDimension. Il software si integra così direttamente negli ambienti di controllo e automazione esistenti, anziché funzionare come una soluzione isolata.
Programmi di esempio, Wiki e corsi di formazione
I progetti di esempio preprogrammati per robot igus, assi singoli e sistemi di trasporto senza conducente facilitano i primi passi con il software. Una documentazione Wiki dettagliata fornisce risposte alle domande tecniche, mentre i corsi di formazione per principianti e utenti avanzati consentono di apprendere la programmazione robotica attraverso esercitazioni pratiche, individualmente o in gruppo.
Scaricare gratuitamente il software per robot
Il software igus Robot Control può essere scaricato gratuitamente e utilizzato senza costi di licenza, senza costi nascosti al termine di un periodo di prova. Per iniziare non è necessario collegare un robot: è sufficiente selezionare una cinematica, creare un progetto e testare direttamente le sequenze di movimento nella simulazione 3D.
Assistenza
Sarò lieto di rispondere di persona a eventuali domande
André Kirchhofer
Leader del team di vendita interno per i cuscinetti a strisciamento / Responsabile di prodotto Low Cost Automation
+41 62 388 97 82Inviate un'e-mailAssistenza e consegne
Di persona:
Lunedì - giovedì: dalle 8 alle 17
Venerdì dalle 8 alle 16.30.
Servizio chat
Lunedì - giovedì: dalle 8 alle 17
Venerdì dalle 8 alle 16.30.