Changer de langue :
Logiciel igus Robot Control
Programmer, simuler et commander des robots sans licence
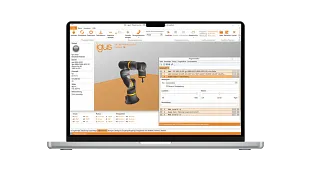
Le logiciel igus Robot Control permet une programmation et une commande simples et intuitives des robots, ce qui facilite l'accès à l'automatisation. Grâce à sa structure modulaire, il permet de commander différentes cinématiques de robots, par exemple des robots delta, des robots portiques et des robots à articulations multiples. Le logiciel permet de simuler les différents mouvements du robot sur l'interface 3D - il n'est pas nécessaire de connecter le robot pour cette étape.
Ce que vous trouverez ici
Logiciel de robotique gratuit (en anglais)
Exemples de programmation de différentes applications avec le logiciel du robot
- Connexion simple entre le robot et la commande
- Commande intuitive avec interface 3D et jumeau numérique permettant l'exécution directe et la vérification des séquences de mouvements
- Configuration de l'interface de la caméra possible directement via le contrôleur et le logiciel
- Programmation de robots Delta, à portique, SCARA et à bras articulé
- Le logiciel permet de tester sans risque avant l'achat.
Configuration système requise :
- PC avec système d'exploitation Windows 10
- Communication via Ethernet ou WLAN
- 500 Mo d'espace disque disponible
Programmes types, wiki et formations
Interfaces
Interface API
L'interface PLC (PLC = Programmable Logic Controller) permet d'exécuter des fonctions de base et de signaler des états au moyen d'entrées et de sorties numériques. Outre la commande par un API, cette interface permet également la commande par des boutons-poussoirs matériels.
Entrées et sorties numériques
Des programmes de robot peuvent être chargés et démarrés via des entrées numériques ou des signaux globaux, et des instructions de préhension peuvent être envoyées. Ceci est par exemple utile lorsqu'un programme doit être sélectionné à partir d'une sélection prédéfinie à l'aide d'un bouton-poussoir ou de l'instruction CRI-GSig.
Modbus TCP/IP
L'interface Modbus TCP permet par exemple d'envoyer des données API et des instructions à la commande du robot et de recevoir des informations d'état.
> obtenir des informations plus détaillées sur Modbus TCP/IP
Interface CRI
L'interface CRI permet d'envoyer des instructions complexes et de récupérer des informations et des paramètres via l'interface Ethernet par TCP/IP. L'igus Robot Control utilise cette interface pour se connecter à des robots avec système de commande intégré ou à d'autres instances des systèmes de commande.
> obtenir des informations plus détaillées sur l'interface CRI
Interface caméra
L'interface caméra permet d'utiliser des caméras de reconnaissance d'objets et des caméras vidéo. Les caméras de reconnaissance d'objets détectent la position et la classe des objets et les transmettent, en option avec une image vidéo, au système de commande. Le système de commande calcule les positions dans le système de coordonnées du robot à partir des positions des objets de la caméra. Les caméras vidéo pures ne fournissent que des images et ne peuvent donc être utilisées que pour l'observation de la zone de travail, mais pas pour la reconnaissance d'objets.
Cloud
L'interface cloud permet de surveiller le robot via RobotDimension. Une fois activé et connecté, le robot envoie des informations de base sur son état et des images de caméra au service en ligne. Sur le site web, l'utilisateur peut lister ses robots et consulter les informations.
ROS, Matlab, LabView, etc.
Intégrez les robots dans votre environnement ROS. Documentation et paquets pour la communication matérielle, Teleop et moveI
Configurations de projets
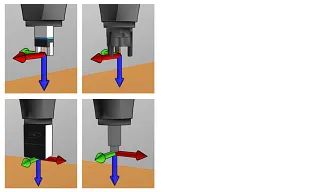
Pince
L'outil monté peut être défini ici. La modification de l'outil nécessite un nouveau chargement du projet ou le redémarrage de la commande intégrée. De nouveaux outils peuvent être définis comme fichier de configuration dans le répertoire "Data/Tools"
Boîte virtuelle
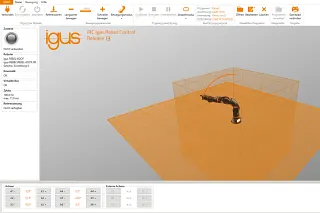
Les réglages de la boîte virtuelle permettent de limiter la zone de mouvement du bras du robot. Cette fonctionnalité permet d'éviter les dommages mécaniques et, selon l'application, de simplifier la programmation. Si un programme qui viole la boîte virtuelle est exécuté, il est stoppé par un message d'erreur.
Axes externes
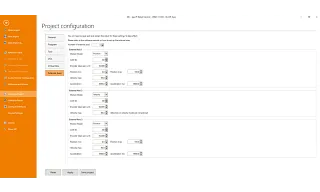
Le système de commande du robot prend en charge jusqu'à 3 axes supplémentaires (également appelés axes externes "dans iRC" ). Ceux-ci peuvent être installés en fonction des axes du robot et configurés via la zone de configuration d'iRC.
Programmes
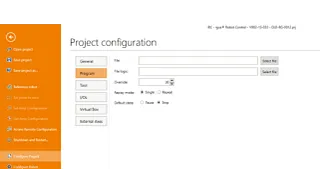
Vous pouvez définir ici le programme du robot et le programme logique, la vitesse de déplacement (en pourcentage de la vitesse maximale), le mode de lecture et la réaction en cas d'erreur de programme.
Cinématiques spéciales
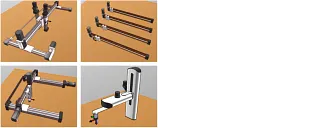
La commande de robot peut être configurée individuellement pour votre robot avec jumeau numérique. Nous configurons la cinématique inverse de manière à ce qu'elle soit adaptée aux projets.
Programmation
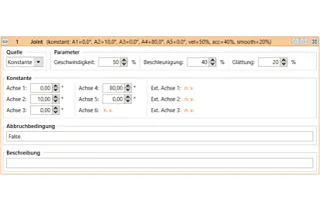
Mouvements d'axes
L'instruction Joint déplace le robot vers une position cible absolue, indiquée en coordonnées d'axe (par exemple, angle d'axe ou position d'un axe linéaire). Le mouvement du CDO qui en résulte est généralement une courbe et non une ligne droite.
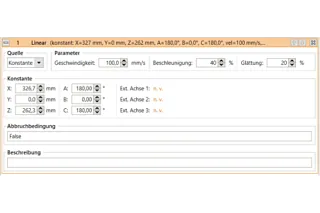
Mouvement linéaire
La commande Linéaire déplace le robot vers une position cible absolue, indiquée en coordonnées cartésiennes. Le mouvement résultant du CDO suit une ligne droite.
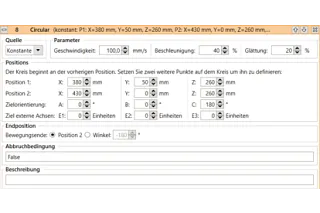
Mouvements circulaires
L'instruction "Mouvement circulaire" permet des mouvements le long d'une trajectoire circulaire complète ou partielle. Elle est compatible avec les mouvements linéaires, de sorte que la transition de et vers les mouvements linéaires peut être rectifiée.
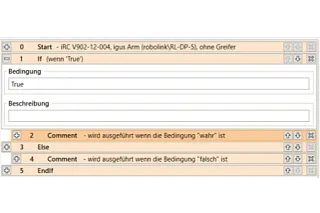
Conditions
Les conditions peuvent être utilisées dans les instructions if-then-else, les boucles et comme conditions d'annulation dans les instructions de mouvement. Les conditions peuvent être des combinaisons d'entrées numériques, de signaux globaux, d'opérations booléennes et de comparaisons.
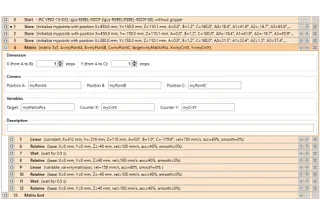
Calcul de matrice
Les instructions de grille calculent des positions alignées sur une grille, par exemple comme position de préhension ou de dépôt pour les tâches de palettisation.
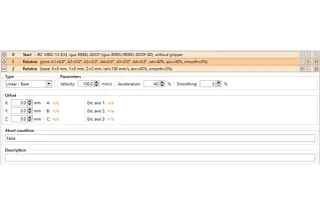
Relatif
La commande Relatif permet de déplacer le robot par rapport à sa position actuelle. Elle peut être appelée via les options de menu sous "Action" → "Mouvement relatif".
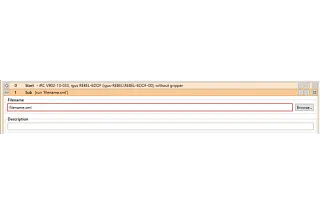
Sous-programmes
La commande Sub permet d'appeler des sous-programmes. Le chemin d'accès au fichier du sous-programme est indiqué sous "Nom de fichier". Il est relatif au sous-dossier "Programs" du dossier iRC "Data".
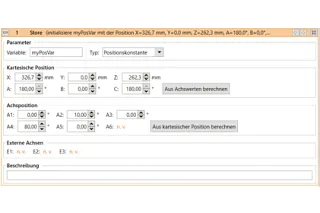
Variables et accès aux variables
Deux types de variables sont pris en charge dans les programmes pour igus Robot Control et TinyCtrl :
- Les variables numériques: Celles-ci peuvent être utilisées pour stocker des nombres entiers ou des nombres à virgule flottante.
- Les variables de position: Elles peuvent être utilisées pour stocker des positions cartésiennes et des positions articulées. Le contexte détermine si une telle variable est interprétée comme une position cartésienne ou une position articulée.
Programmer des robots avec Python et C++
Le logiciel igus Robot Control permet de programmer, de simuler et de commander intuitivement différentes cinématiques robotiques. Pour les applications d’automatisation personnalisées, la commande du robot peut également être connectée à des programmes externes via des interfaces ouvertes. Python et C++ offrent notamment aux développeurs de nombreuses possibilités pour créer leurs propres fonctionnalités et intégrer des robots dans des environnements logiciels et des systèmes d’automatisation existants.
L’App Interface met à disposition une API ainsi que des exemples de code pour Python et C++. Les applications personnalisées peuvent ainsi traiter les informations d’état de la commande du robot, modifier des variables de programme ou proposer leurs propres fonctions. L’interface reposant sur gRPC, il est également possible de connecter d’autres langages de programmation, moyennant le travail de développement nécessaire.
Pour la commande externe du robot, il est également possible d’utiliser l’interface Ethernet CRI. Ce protocole basé sur TCP permet d’exécuter des mouvements robotiques, de commuter des sorties numériques, de modifier des variables ainsi que de charger, démarrer et arrêter des programmes de robot. Une bibliothèque Python facilite le développement des applications correspondantes. Les nouvelles séquences peuvent d’abord être testées dans la simulation d’igus Robot Control, puis transférées vers un robot réel.
igus Robot Control associe ainsi une programmation robotique accessible aux débutants aux possibilités avancées offertes par Python, C++ et les interfaces de programmation ouvertes. Le logiciel constitue une base flexible pour développer des solutions robotiques personnalisées, intégrer des systèmes externes et automatiser des processus complexes.
Télécharger le logiciel du robot
Le logiciel igus Robot Control sans licence est intégré dans le système de commande et recourt ainsi à un concept de commande uniforme et à des services de communication continus pour de nombreux composants d'un système. Cela signifie moins de travail d'étude et une mise en service plus rapide.
- Testez au préalable toutes les cinématiques igus dans le logiciel.
- Avec des projets préprogrammés pour tous les robots, axes individuels et AGV d'igus.
- Interface 3D intuitive avec simulation du robot
Qu’est-ce qu’un logiciel de programmation robot ?
Un logiciel de programmation robot est une application permettant de programmer, de simuler et de commander des robots physiques. Les utilisateurs peuvent définir des séquences de mouvements, déplacer le robot vers des positions précises, créer des programmes et configurer la communication entre le robot, son système de commande et les composants connectés. En anglais, les termes « Robot Control Software » et « Robotics Software » sont fréquemment utilisés pour désigner ce type de solution.
Il est important de distinguer un logiciel de programmation robot d’un robot logiciel. Ce dernier désigne généralement un bot RPA qui automatise des processus métier numériques répétitifs, par exemple dans des systèmes SAP, ERP ou des applications bureautiques. igus Robot Control ne relève pas de l’automatisation RPA. Il s’agit d’un logiciel conçu pour commander du matériel robotique réel et mettre en œuvre des applications d’automatisation.
Ce qui distingue igus Robot Control
De nombreuses solutions disponibles sur le marché sont soit des versions d’essai limitées dans le temps, qui deviennent payantes à l’issue de la période de test, soit des logiciels propriétaires uniquement compatibles avec les robots d’une seule marque. igus Robot Control est disponible gratuitement, sans limitation de durée et sans frais de licence. Le logiciel prend en charge plusieurs cinématiques robotiques et peut être intégré dans des environnements d’automatisation existants grâce à des interfaces ouvertes vers ROS, MATLAB et LabVIEW. Des exemples de programmes gratuits, une documentation Wiki détaillée et des formations destinées aussi bien aux débutants qu’aux utilisateurs avancés complètent l’offre.
Programmer et simuler gratuitement un robot, sans matériel
L’interface 3D intégrée permet de planifier et de tester des séquences de mouvements avant même de connecter un robot. Un jumeau numérique reproduit virtuellement la cinématique sélectionnée. Cette programmation hors ligne permet d’identifier les erreurs à un stade précoce et de gagner du temps lors de la mise en service, puisque le programme finalisé peut être transféré directement vers le matériel réel.
Fonctionnalités du logiciel igus Robot Control
- Programmation de robots Delta, de robots cartésiens, de robots SCARA et de bras robotisés articulés
- Interface 3D intuitive avec jumeau numérique pour la simulation robotique
- Commandes de mouvements linéaires, circulaires et articulaires
- Conditions, boucles et sous-programmes pour créer des séquences complexes
- Limites virtuelles de l’espace de travail et variables de position
- Configuration de préhenseurs et de trois axes externes maximum
- Interfaces pour caméras et automates programmables industriels destinées à la reconnaissance d’objets et à l’automatisation
- Communication via des entrées et sorties numériques, Modbus TCP/IP et CRI
- Connexion à ROS, MATLAB et LabVIEW
Configuration système requise
Pour commencer, il suffit de disposer d’un ordinateur équipé de Windows 10, d’environ 500 Mo d’espace de stockage disponible ainsi que d’une connexion Ethernet ou Wi-Fi permettant de communiquer avec le robot.
Configuration des projets et commandes de programmation
Pour chaque projet, il est possible de configurer des préhenseurs, des limites virtuelles de l’espace de travail, jusqu’à trois axes externes ainsi qu’une gestion personnalisée des erreurs et différents modes d’exécution. Pour les cinématiques spécifiques, la cinématique inverse peut également être adaptée.
Le logiciel propose des mouvements articulaires en coordonnées d’axes ainsi que des mouvements linéaires et circulaires en coordonnées cartésiennes. Les utilisateurs peuvent également intégrer des conditions, des boucles et des sous-programmes afin de réaliser des processus robotiques complexes. Des calculs matriciels sont disponibles pour les applications de palettisation. Les mouvements relatifs à partir de la position actuelle ainsi que les variables numériques et les variables de position complètent l’éventail des fonctionnalités.
Interfaces pour la commande de robots et l’automatisation
Pour commander le robot en cours de fonctionnement, le logiciel propose plusieurs interfaces : la connexion à un automate programmable industriel via les entrées et sorties numériques ou Modbus TCP/IP, l’interface CRI pour transmettre des commandes complexes par Ethernet ainsi que l’interface caméra pour les applications de reconnaissance d’objets.
Le robot peut également être surveillé à distance via le cloud RobotDimension. Le logiciel s’intègre ainsi directement dans les environnements de commande et d’automatisation existants, au lieu de fonctionner comme une solution isolée.
Exemples de programmes, Wiki et formations
Des exemples de projets préprogrammés pour les robots igus, les axes individuels et les systèmes de transport sans conducteur facilitent la prise en main du logiciel. Une documentation Wiki détaillée apporte des réponses aux questions techniques. Des formations destinées aux débutants comme aux utilisateurs avancés permettent également d’apprendre la programmation robotique de manière pratique, individuellement ou en groupe.
Télécharger gratuitement le logiciel de programmation robot
Le logiciel igus Robot Control peut être téléchargé gratuitement et utilisé sans frais de licence, sans coûts cachés à l’issue d’une période d’essai. Aucun robot connecté n’est nécessaire pour effectuer les premières étapes : il suffit de sélectionner une cinématique, de créer un projet et de tester directement les séquences de mouvements dans la simulation 3D.
Conseil
Je me réjouis par avance de répondre à vos questions
André Kirchhofer
Responsable d'équipe du service interne paliers lisses polymères / Responsable produit low cost automation
+41 62 388 97 82Ecrire un e-mailConseil technique
Consultation vidéo via Microsoft Teams :
Réservez votre rendez-vous pour une consultation vidéo via MS Teams ici.
Consultation par Chat :
Lundi - jeudi : 8 - 17H
Vendredi : 8h - 16H30
Consultation en présentiel :
Lundi - Jeudi : 8 - 17H
Vendredi : 8 - 16H30